Технологии EAVISION J150 EVO
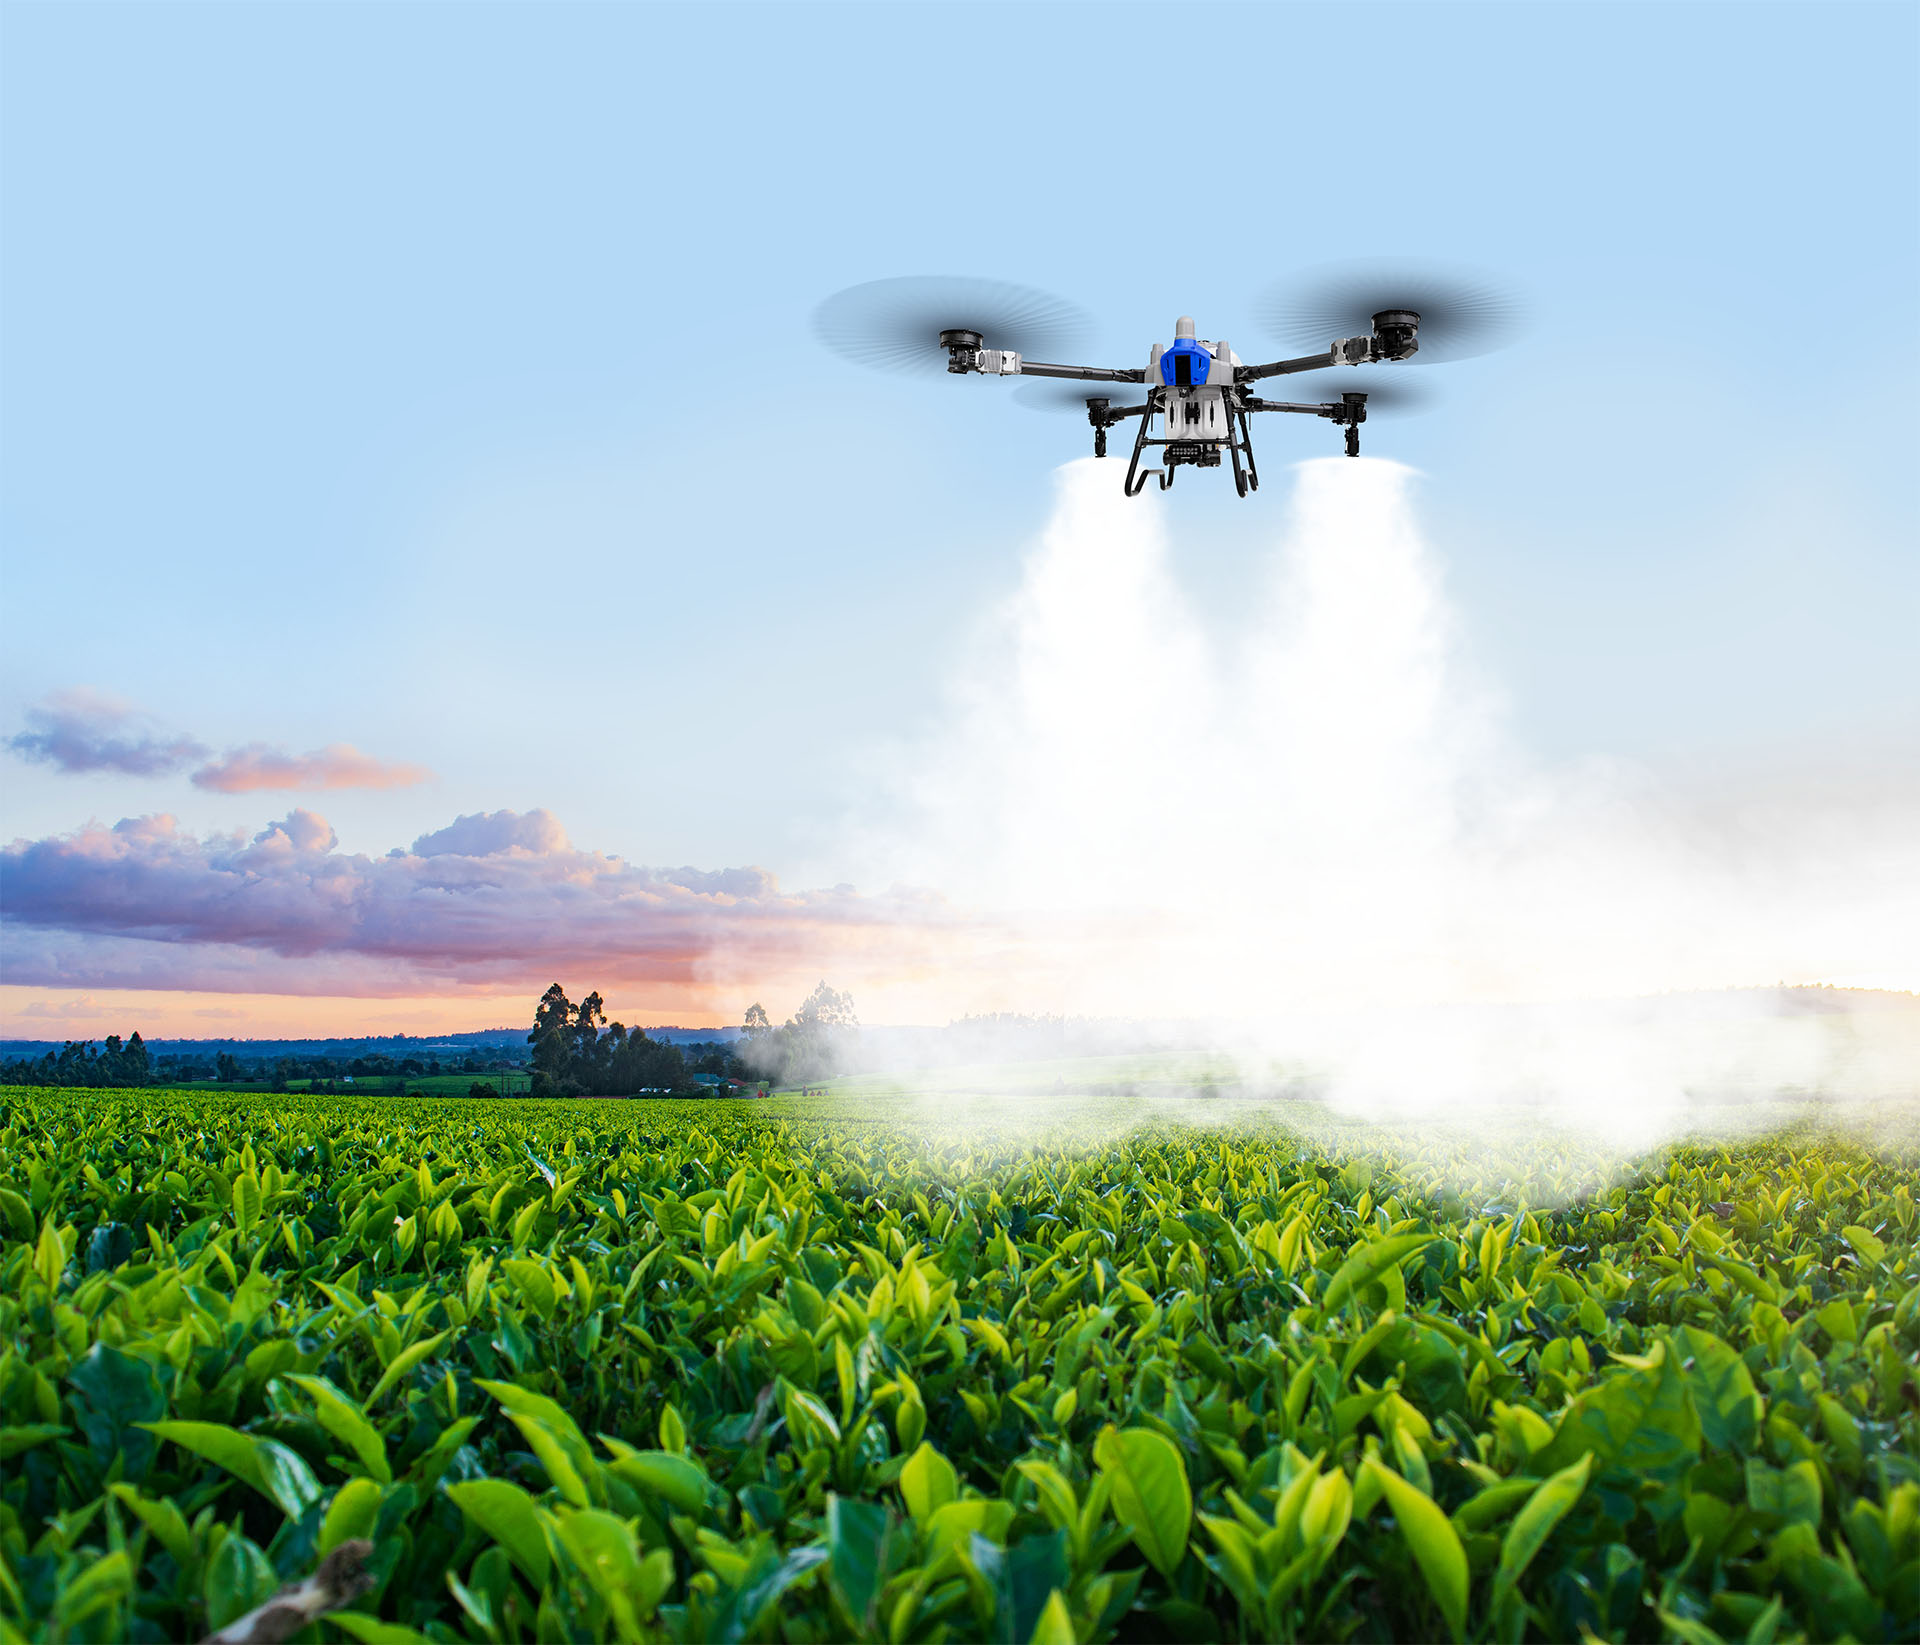
EAVISION J150 EVO — сельскохозяйственный беспилотный авиационный комплекс, в котором система точного распыления, датчики обнаружения препятствий, искусственный интеллект и автоматическое управление полётом работают как единая технологическая платформа.
Агродрон анализирует окружающее пространство, помогает соблюдать заданную высоту над растительным покровом, корректирует маршрут при появлении препятствий и управляет параметрами внесения рабочего раствора. Оператор контролирует задание и получает информацию о полёте, состоянии систем и окружающей обстановке в режиме реального времени.
Основу технологической платформы J150 EVO составляют:
- CDSS 5.0 — система управления распылением и размером капель;
- HiDAS 360° — система интеллектуального восприятия окружающего пространства;
- AEH — система аварийного зависания;
- RayTonic — технология восприятия при недостаточном освещении;
- FPV, искусственный интеллект и AR-интерфейс
- CTB Super Charging — система быстрой зарядки аккумулятора.
- Инженерная конструкция J150 EVO
- Что технологии J150 EVO дают сельскохозяйственному предприятию
- Часто задаваемые вопросы о технологиях EAVISION J150 EVO
Такое сочетание технологий помогает выполнять опрыскивание полевых культур, садов и других сельскохозяйственных объектов на участках со сложным рельефом, неоднородной высотой растительности и большим количеством препятствий.
Единая интеллектуальная платформа агродрона
Во время выполнения задания J150 EVO одновременно управляет несколькими процессами. Навигационные системы определяют положение дрона, датчики контролируют пространство, автоматика поддерживает траекторию полёта, а система CDSS 5.0 регулирует параметры распыления.
Информация от LiDAR, радаров, камер и других сенсоров передаётся бортовому вычислительному модулю. Программные алгоритмы сопоставляют эти данные с маршрутом, оценивают положение препятствий и помогают корректировать движение агродрона.
В результате оператор управляет не отдельными механизмами, а согласованной системой:
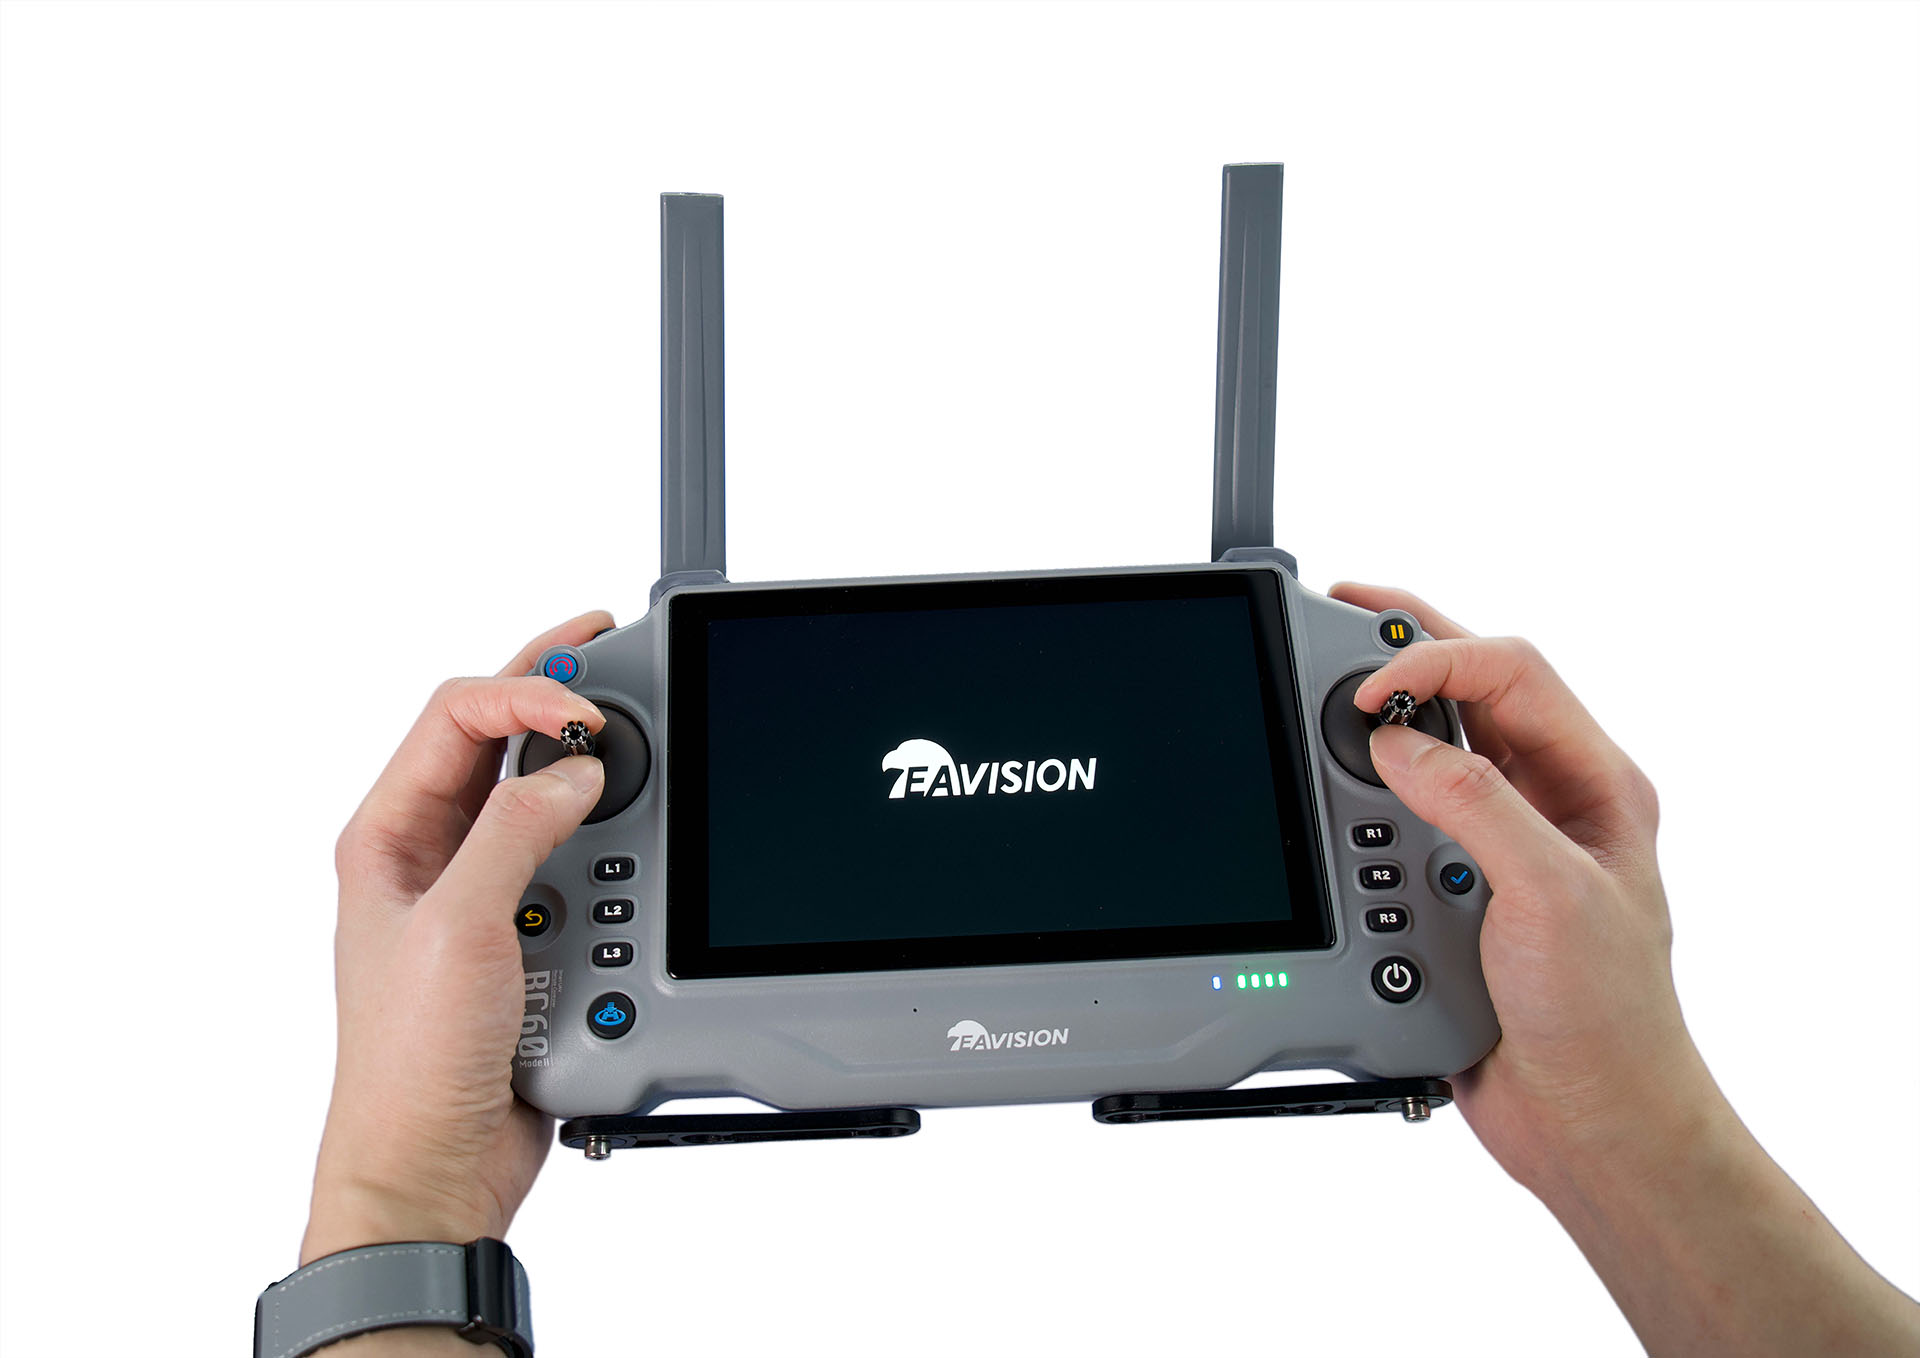
- В полётное задание загружается маршрут обработки.
- Агродрон начинает движение по заданной траектории.
- Сенсоры анализируют окружающее пространство.
- Система следования рельефу корректирует высоту полёта.
- CDSS 5.0 управляет подачей рабочего раствора и размером капель.
- При обнаружении препятствия автоматика оценивает безопасный вариант движения.
- Данные о выполненной операции сохраняются в электронном журнале.
Автоматизация снижает количество рутинных действий оператора, но не отменяет его ответственность за подготовку задания, оценку условий и безопасность полёта.
CDSS 5.0 — система точного распыления J150 EVO
CDSS 5.0 — это система управляемого распыления EAVISION, предназначенная для формирования капель заданного размера и регулирования подачи рабочего раствора непосредственно во время выполнения задания.
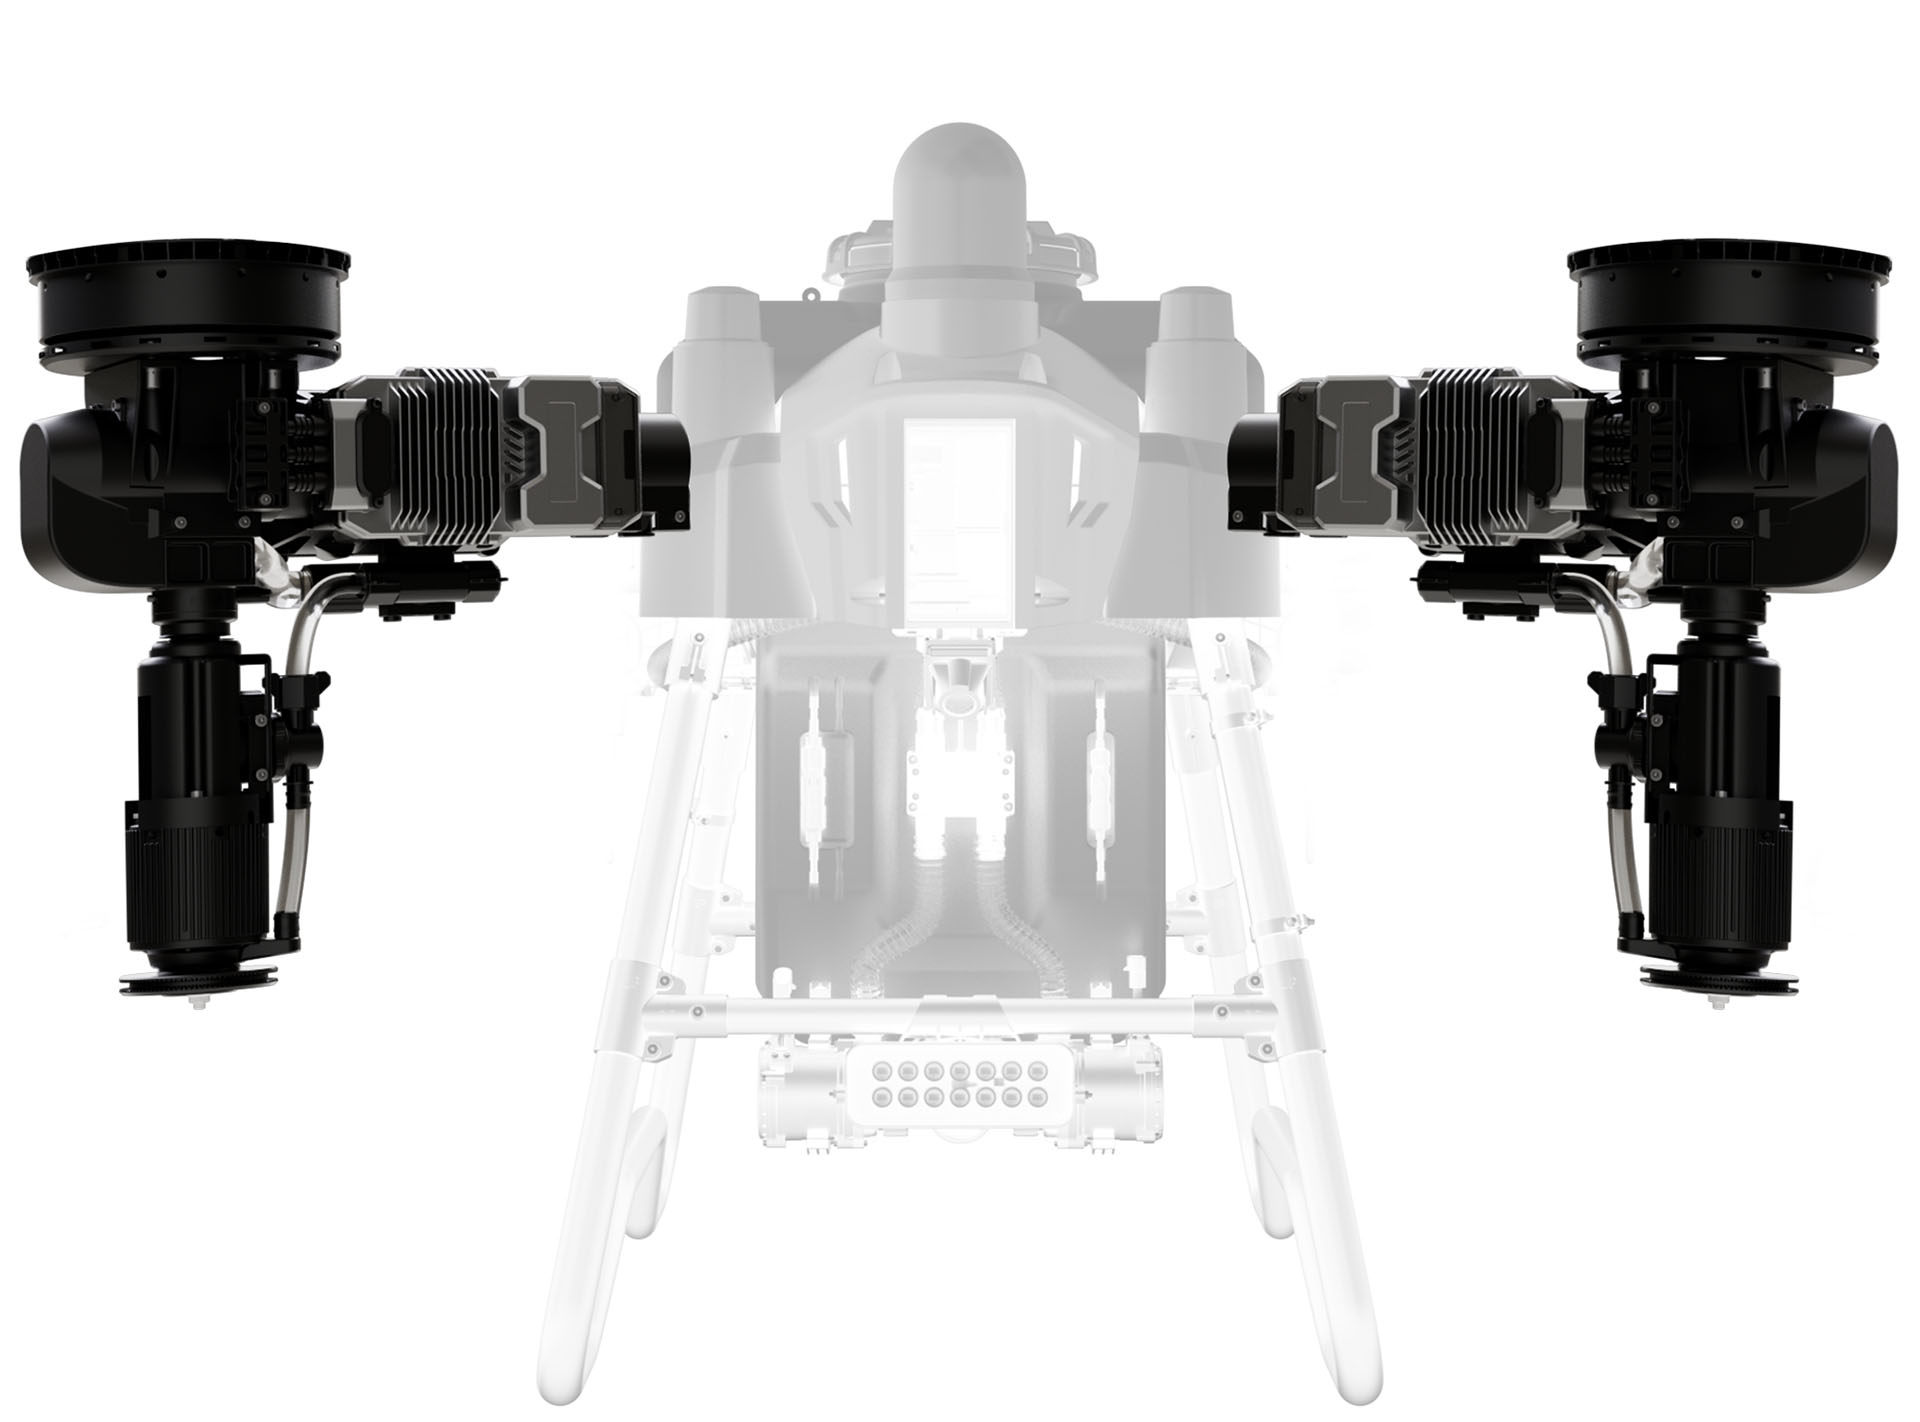
В J150 EVO установлены четыре электромагнитные роторные форсунки. Каждая форсунка может регулироваться независимо, что расширяет возможности настройки системы под конкретный препарат, культуру, плотность растительного покрова и требуемую норму внесения.
Система CDSS 5.0 обеспечивает:
- регулировку размера капель в диапазоне от 1 до 500 мкм;
- независимое управление четырьмя форсунками;
- максимальную подачу рабочего раствора до 60 л/мин;
- изменение параметров распыления без механической замены форсунок;
- адаптацию режима внесения к условиям конкретной операции;
- работу с баком полной вместимостью 80 литров.
Интегрированный электромагнитный роторный насос рассчитан на интенсивную эксплуатацию. Заявленный производителем ресурс насоса составляет до 40 000 литров перекачанного рабочего раствора.
Как работает роторная форсунка
В традиционной гидравлической форсунке размер капель во многом определяется давлением, геометрией распылителя и диаметром выходного отверстия. В роторной системе рабочий раствор поступает на вращающийся элемент, который формирует капли за счёт центробежной силы.
Изменение режима вращения позволяет управлять дисперсностью распыления. Оператор может подобрать параметры внесения без остановки работы для физической замены распылителей.
Это особенно важно для профессионального применения агродрона, поскольку разные препараты и агрономические задачи требуют разных характеристик капли.
Размер капель влияет на покрытие растений, проникновение рабочего раствора в растительный покров и устойчивость распыления к внешним условиям.
Мелкие капли позволяют формировать более плотное покрытие поверхности, но сильнее подвержены испарению и сносу. Более крупные капли обладают большей массой и устойчивостью, однако создают меньше точек контакта при одинаковом объёме рабочего раствора.
Поэтому задача системы CDSS 5.0 заключается не в создании максимально мелких капель, а в выборе параметров, подходящих для конкретной операции.
При настройке режима распыления необходимо учитывать:
- свойства применяемого препарата;
- рекомендуемую норму внесения;
- вид и фазу развития культуры;
- плотность и высоту растительного покрова;
- температуру и влажность воздуха;
- скорость и направление ветра;
- допустимый риск сноса рабочего раствора;
- требования регламента применения препарата.
Диапазон регулировки от 1 до 500 мкм даёт оператору возможность адаптировать распыление к различным производственным задачам. Конкретный размер капель должен подбираться агрономом и оператором с учётом препарата, погодных условий и требований безопасности.
Четыре независимо управляемые форсунки
J150 EVO оснащён четырьмя распылительными форсунками. Такая конфигурация рассчитана на высокую подачу рабочего раствора и позволяет независимо управлять каждым распылительным модулем.
Независимая регулировка помогает точнее согласовывать работу системы распыления с траекторией и режимом полёта. Автоматика может изменять подачу и характеристики распыления с учётом выполняемой операции.
Практическое значение четырёх форсунок:
- равномерное распределение рабочего раствора по ширине захвата;
- возможность работы с высокой общей подачей;
- точная настройка параметров распыления;
- согласование внесения со скоростью движения агродрона;
- адаптация к разным нормам расхода рабочего раствора.
Фактическое качество внесения зависит не только от количества форсунок. Необходимо правильно настроить высоту и скорость полёта, размер капель, расход раствора и перекрытие рабочих проходов.
Нисходящий воздушный поток и проникновение в растительный покров
Во время полёта вращение лопастей создаёт направленный вниз воздушный поток. Он воздействует на листья и помогает перемещать капли рабочего раствора внутрь растительного покрова.
Такой принцип особенно важен при обработке культур с развитой листовой массой. Рабочий раствор должен попадать не только на верхние листья, но и проникать в средний и нижний ярусы растений.

Нисходящий поток способствует:
- движению капель к обрабатываемой поверхности;
- раскрытию верхней части растительного покрова;
- проникновению раствора между листьями;
- распределению капель на разных уровнях растений;
- снижению зависимости от естественного движения воздуха внутри посевов.
Эффективность проникновения зависит от высоты полёта, скорости дрона, характеристик капель, плотности растений и погодных условий. Подтверждённые результаты покрытия конкретных культур должны оцениваться по материалам испытаний и контрольным исследованиям.
HiDAS 360° — система обнаружения препятствий
HiDAS 360° — интеллектуальная система восприятия окружающего пространства EAVISION. Она объединяет LiDAR, активные фазированные радары, камеры и алгоритмы обработки данных.
Система формирует всеобъемлющий охват пространства вокруг агродрона и помогает обнаруживать препятствия на расстоянии до 180 метров. Фактическая дальность зависит от размеров, формы, материала и расположения объекта, а также от погодных условий и особенностей окружающей среды.
HiDAS 360° предназначена для обнаружения:
- деревьев и крупных ветвей;
- опор и элементов линий электропередачи;
- построек и сельскохозяйственных сооружений;
- техники и других крупных объектов;
- перепадов рельефа;
- препятствий на сложных контурах поля.

Главное преимущество системы заключается в совместном использовании нескольких типов датчиков. LiDAR создаёт пространственную модель окружающей обстановки, радары контролируют положение объектов, а камеры передают визуальную информацию оператору и программным алгоритмам.
Зачем агродрону одновременно LiDAR и радары
Один тип сенсоров не может одинаково эффективно работать во всех условиях. Камера предоставляет подробное изображение, но зависит от освещения. LiDAR формирует точную пространственную картину, а радары дополняют систему собственными данными об объектах.
Объединение информации от разных сенсоров называется комплексным восприятием. Бортовая система сопоставляет несколько источников данных и формирует более полное представление об окружающем пространстве.
Такой подход повышает информированность автоматики и оператора при работе:
- на полях сложной формы;
- возле лесополос;
- в садах;
- на участках с перепадами высот;
- рядом с сельскохозяйственной инфраструктурой;
- в условиях изменяющейся освещённости.
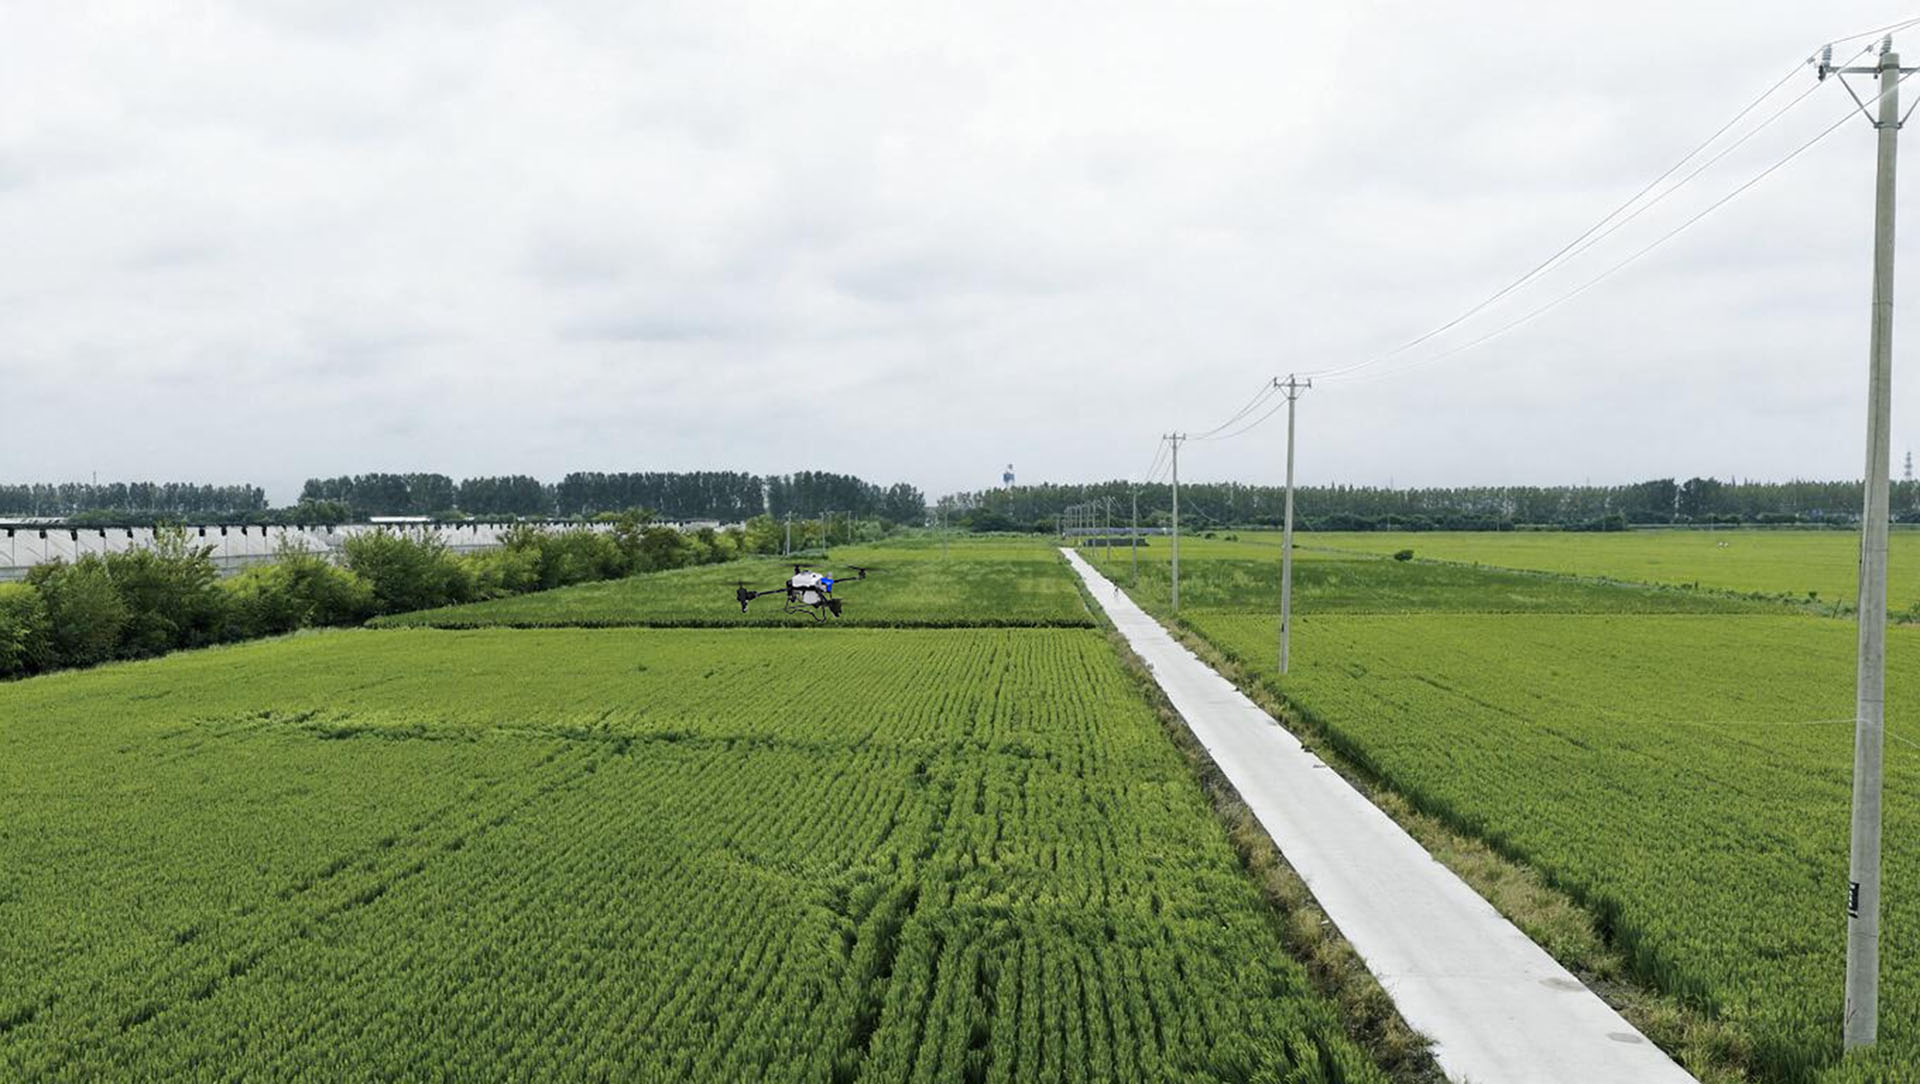
HiDAS 360° является вспомогательной системой безопасности. Она не гарантирует обнаружение абсолютно всех объектов и не отменяет предварительное обследование маршрута.
Интеллектуальный обход препятствий
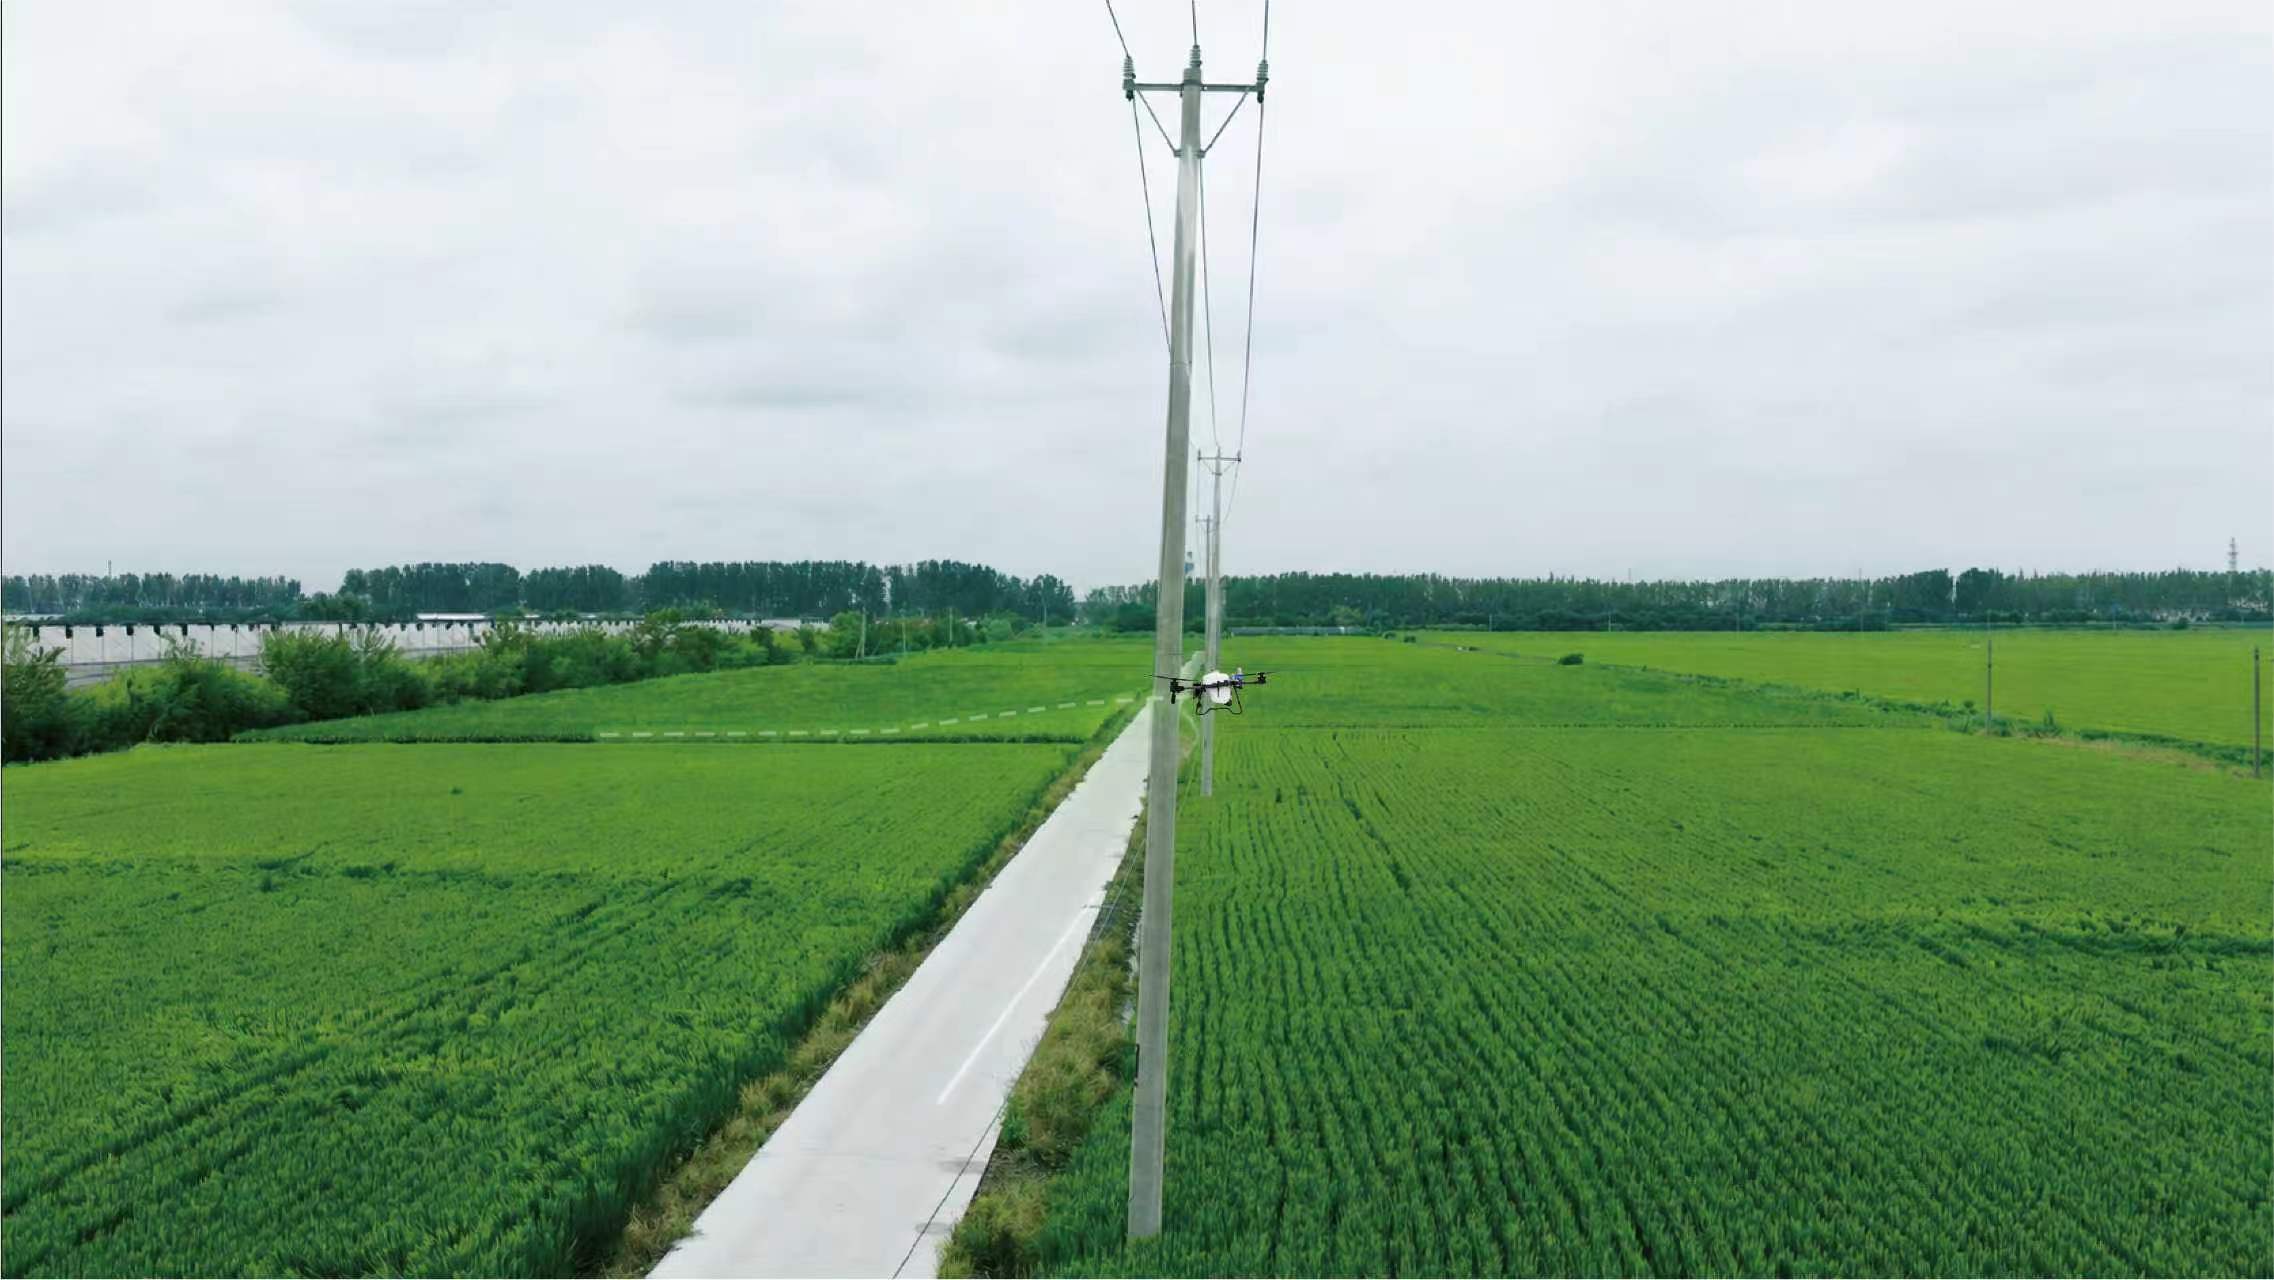
После обнаружения объекта программное обеспечение J150 EVO анализирует его положение относительно текущего маршрута. Если продолжение движения создаёт риск столкновения, система помогает сформировать траекторию обхода.
Процесс включает несколько этапов:
- Сенсоры обнаруживают объект.
- Бортовой модуль определяет его расположение.
- Система оценивает доступное пространство.
- Алгоритм формирует скорректированную траекторию.
- После обхода агродрон возвращается к рабочему маршруту.
Память облака точек позволяет учитывать ранее обнаруженные элементы окружающей обстановки. Это помогает системе сохранять пространственную информацию и использовать её при последующем движении по участку.
Автоматический обход особенно полезен на территориях с неоднородным рельефом и большим количеством объектов. Однако перед началом работы оператор обязан оценить маршрут, обозначить потенциально опасные зоны и учитывать наличие тонких проводов, тросов, сетей и других трудноразличимых препятствий.
Автоматическое следование рельефу
Система следования рельефу помогает J150 EVO поддерживать рабочую высоту над землёй или растительным покровом при изменении поверхности участка.
Это необходимо, потому что фактическая высота поля редко остаётся одинаковой на всём маршруте. На участке могут присутствовать склоны, ложбины, возвышенности и культуры разной высоты.
J150 EVO поддерживает автоматическое и ручное интегрированное следование рельефу. Оператор может переключать режимы и корректировать параметры во время полёта.
Поддержание рабочей высоты помогает:
- сохранять заданные условия распыления;
- уменьшать резкие изменения ширины фактического покрытия;
- адаптировать маршрут к перепадам поверхности;
- работать на холмистых участках;
- выполнять обработку садов и территорий сложной формы.
Автоматика не заменяет предварительную оценку участка. Резкие перепады рельефа, линии электропередачи, отдельные деревья и другие опасные объекты должны учитываться при подготовке полётного задания.
AEH — система аварийного зависания
AEH — система безопасности EAVISION, предназначенная для экстренной стабилизации агродрона при обнаружении опасной ситуации.
Заявленное время реакции системы составляет 20 мс. При возникновении риска автоматика помогает прекратить движение по текущей траектории и перевести аппарат в режим аварийного зависания.
AEH работает совместно с системой восприятия и бортовым вычислительным модулем. Её задача — дать системе и оператору дополнительное время для оценки ситуации и принятия дальнейшего решения.
Аварийное зависание может быть востребовано:
- при неожиданном появлении препятствия;
- при невозможности безопасно продолжить маршрут;
- при резком изменении окружающей обстановки;
- при выявлении системой потенциально опасной ситуации.
AEH является дополнительным уровнем защиты, но не исключает необходимость визуального контроля, правильного планирования маршрута и соблюдения эксплуатационных ограничений.
RayTonic — технология ночного видения
RayTonic — технология EAVISION для восприятия окружающей обстановки при недостаточном освещении и сильной встречной засветке.
Система помогает сохранять визуальную информацию в условиях, когда обычная камера может передавать недостаточно контрастное изображение. Это повышает информированность оператора при подготовке и выполнении полёта в сложных световых условиях.
RayTonic может быть полезна:
- в утренние и вечерние часы;
- при резких перепадах освещённости;
- при встречной засветке;
- на участках с тенями от деревьев и сооружений;
- при выполнении разрешённых операций в тёмное время суток.
Наличие ночного видения не означает автоматического разрешения ночных полётов. Возможность выполнения конкретной операции определяется подготовкой экипажа, условиями на месте и действующими требованиями к использованию воздушного пространства и эксплуатации беспилотных авиационных систем в России.

FPV, искусственный интеллект и AR-интерфейс
J150 EVO сочетает видеопередачу от первого лица, алгоритмы искусственного интеллекта и элементы дополненной реальности.
FPV-камера передаёт изображение оператору в реальном времени. AI-алгоритмы помогают распознавать окружающие объекты, а AR-интерфейс накладывает на изображение служебную информацию.
Оператор может получать:
- изображение с бортовой камеры;
- информацию о маршруте;
- предупреждения об обнаруженных объектах;
- данные о состоянии полёта;
- сведения о выполнении рабочего задания;
- дополнительную визуальную информацию для контроля ситуации.
Заявленная дальность передачи изображения составляет до 2 километров. Реальная дальность связи зависит от рельефа, препятствий, радиопомех и условий эксплуатации.
Связь может резервироваться с использованием 4G. Резервный канал повышает устойчивость обмена данными, но его работа зависит от доступности и качества покрытия мобильной сети.
Перед началом обработки оператор создаёт полётное задание. В нём определяются границы участка, маршрут, рабочая высота, скорость движения и параметры внесения.
После запуска J150 EVO автоматически следует по рассчитанной траектории, а оператор контролирует выполнение операции и при необходимости корректирует настройки.
Автоматизация помогает:
- выдерживать последовательность рабочих проходов;
- контролировать границы обрабатываемого участка;
- поддерживать заданные параметры полёта;
- уменьшать пропуски и необоснованные перекрытия;
- фиксировать информацию о выполненной работе;
- планировать последующие задания.
J150 EVO поддерживает загрузку новых задач во время выполнения текущего полёта. Это позволяет заранее готовить следующий этап работы и сокращать организационные паузы между заданиями.
При обработке больших площадей производительность зависит не только от возможностей одного аппарата, но и от организации всего рабочего процесса. J150 EVO поддерживает совместную работу нескольких дронов.
Система управления помогает распределять задания и контролировать выполнение операций. Такой подход позволяет масштабировать комплекс под площадь хозяйства и продолжительность доступного агротехнического окна.
Для эффективной групповой работы необходимо правильно рассчитать:
- количество агродронов;
- число операторов и членов экипажа;
- запас аккумуляторов;
- производительность зарядного оборудования;
- объём воды и рабочего раствора;
- скорость приготовления и заправки;
- логистику между обрабатываемыми участками.
Количество аппаратов и состав мобильного комплекса подбираются индивидуально. Универсальной нормы «один дрон на определённое количество гектаров» не существует: расчёт зависит от культур, нормы внесения, удалённости полей и продолжительности рабочих смен.
Цифровая фиксация заданий позволяет сохранять информацию о выполненной работе. Электронный журнал может использоваться для производственного контроля, анализа операций и подготовки внутренней отчётности хозяйства.
В зависимости от конфигурации и доступных данных в журнале могут фиксироваться:
- контур обработанного участка;
- маршрут полёта;
- дата и время выполнения задания;
- параметры движения;
- состояние систем;
- ход выполнения операции.
Электронный журнал не заменяет обязательную документацию по применению средств защиты растений и эксплуатации БВС. Его следует рассматривать как дополнительный цифровой инструмент контроля.
CTB Super Charging — система питания J150 EVO
J150 EVO использует аккумулятор CTB Super Charging ёмкостью 45 А·ч. Быстрая зарядка занимает 9–10 минут, а заявленное время работы достигает 12 минут в зависимости от нагрузки и условий полёта.
Продолжительность одного рабочего цикла зависит от:
- массы рабочего раствора или другого груза;
- скорости полёта;
- рельефа;
- количества манёвров;
- ветровой нагрузки;
- температуры;
- состояния аккумулятора;
- энергопотребления бортовых систем.
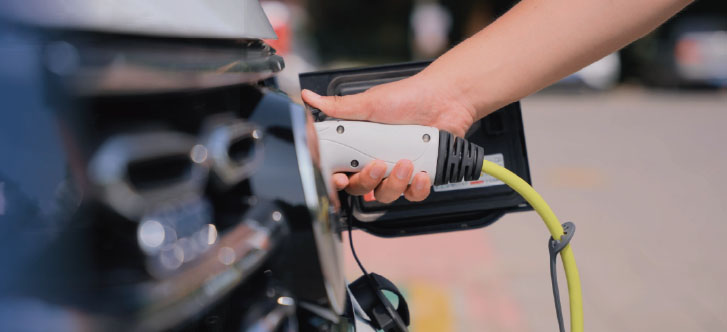
Для зарядки предусмотрены разные варианты подключения к источникам питания, включая однофазную сеть, трёхфазную сеть и автомобильный источник питания.
Быстрая зарядка позволяет организовать циклическую работу: пока один аккумулятор используется в полёте, другой проходит зарядку и подготовку к следующему заданию.
Инженерная конструкция J150 EVO
Надёжность профессионального агродрона определяется не только программным обеспечением. Большое значение имеют конструкция рамы, лопасти, силовые соединения, насос и защищённость элементов от рабочей среды.
J150 EVO оснащён складными 63-дюймовыми лопастями из карбонового волокна. Конструкция лопастей типа «крыло стрекозы» разработана для повышения жёсткости и эффективности воздушного потока.
По данным производителя, новая конструкция обеспечивает:
- снижение вибрации на 80%;
- трёхкратное увеличение жёсткости;
- повышение тяги на 20%.
Эти значения относятся к заявленным производителем характеристикам конструкции. Фактическое поведение аппарата зависит от нагрузки, состояния лопастей, условий полёта и соблюдения регламента технического обслуживания.
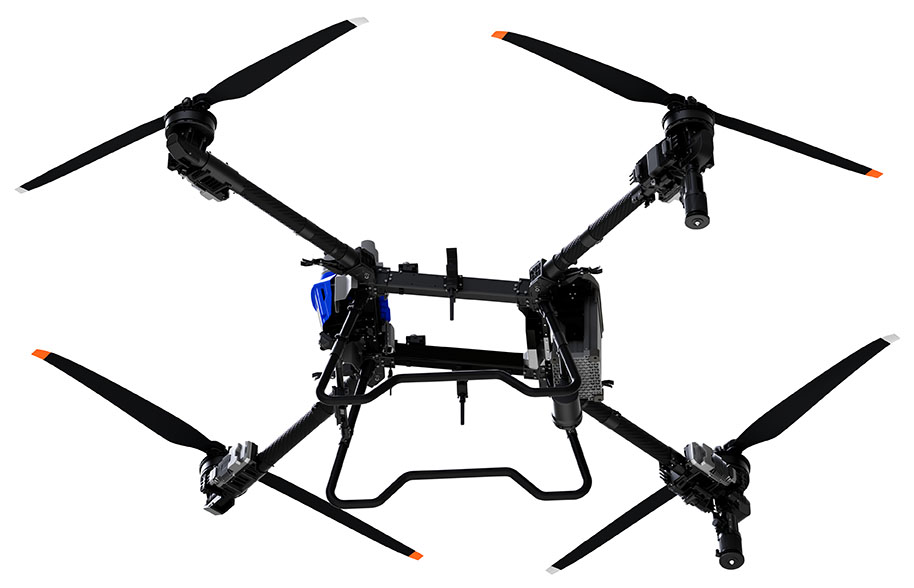
Рама имеет покрытие авиационного класса, рассчитанное на эксплуатацию в условиях контакта с рабочими растворами. В силовой системе применяются медные соединения и переработанная плата распределения питания.
Складная конструкция упрощает перевозку и подготовку агродрона к работе. Сниженная высота корпуса облегчает установку и снятие аккумулятора.
Что технологии J150 EVO дают сельскохозяйственному предприятию
| Технология | Функция | Практическое значение |
|---|---|---|
| CDSS 5.0 | Регулирование размера капель и подачи раствора | Настройка распыления под конкретный препарат и условия обработки |
| Четыре форсунки | Независимое управление распылением | Высокая общая подача и гибкое управление рабочими параметрами |
| Нисходящий воздушный поток | Перемещение капель в растительный покров | Улучшение проникновения раствора между листьями |
| HiDAS 360° | Обнаружение окружающих объектов | Дополнительный контроль при работе на сложных участках |
| AI-обход препятствий | Корректировка траектории | Помощь при выполнении маршрута рядом с препятствиями |
| Следование рельефу | Поддержание рабочей высоты | Адаптация к склонам и перепадам поверхности |
| AEH | Аварийное зависание | Дополнительная реакция на потенциально опасную ситуацию |
| RayTonic | Восприятие при сложном освещении | Повышение информированности оператора |
| FPV + AI + AR | Визуальный контроль и отображение данных | Более полная картина полёта и состояния систем |
| CTB Super Charging | Быстрая зарядка аккумулятора | Организация последовательных рабочих циклов |
| Электронный журнал | Фиксация выполненных операций | Производственный контроль и анализ работы |
Автоматика помогает оператору, но не заменяет его
J150 EVO обладает развитым комплексом автоматизации, однако сельскохозяйственный дрон остаётся воздушным судном, эксплуатация которого требует подготовки и соблюдения установленных правил.

Перед началом обработки необходимо:
- обследовать участок и возможные препятствия;
- оценить погодные условия;
- проверить техническое состояние комплекса;
- подготовить полётное задание;
- выбрать подходящие параметры распыления;
- убедиться в наличии необходимых разрешений;
- обеспечить безопасную рабочую зону;
- контролировать выполнение задания.
Системы обнаружения препятствий, автоматического следования рельефу и аварийного зависания являются вспомогательными средствами. Они не гарантируют обнаружение каждого объекта и не отменяют постоянный контроль со стороны подготовленного оператора.
Часто задаваемые вопросы о технологиях EAVISION J150 EVO
CDSS 5.0 — система управляемого распыления EAVISION. Она позволяет регулировать размер капель от 1 до 500 мкм, управлять подачей рабочего раствора и независимо настраивать четыре электромагнитные роторные форсунки.
Агродрон EAVISION J150 EVO оснащён четырьмя распылительными форсунками с независимым управлением.
Заявленный диапазон регулировки составляет от 1 до 500 мкм. Конкретное значение выбирается с учётом препарата, культуры, нормы внесения и погодных условий.
Система HiDAS 360° использует LiDAR, активные фазированные радары, камеры и программные алгоритмы. Она формирует всеобъемлющий охват окружающего пространства и помогает обнаруживать препятствия на расстоянии до 180 метров.
Система искусственного интеллекта анализирует обнаруженные объекты и помогает построить скорректированную траекторию. Возможности автоматики зависят от характеристик препятствия и условий работы, поэтому контроль оператора остаётся обязательным.
J150 EVO поддерживает автоматическое и ручное следование рельефу. Система помогает поддерживать рабочую высоту при изменении поверхности участка.
AEH — система аварийного зависания EAVISION. Она предназначена для быстрой стабилизации аппарата при выявлении опасной ситуации. Заявленное время реакции составляет 20 мс.
RayTonic улучшает восприятие окружающей обстановки при недостаточном освещении и сильной встречной засветке. Возможность выполнения ночных полётов определяется требованиями законодательства и условиями конкретной операции.
Быстрая зарядка аккумулятора CTB Super Charging занимает 9–10 минут.
Нет. AI-системы помогают распознавать препятствия, корректировать маршрут и контролировать выполнение задания, но ответственность за подготовку и безопасность полёта остаётся за оператором.